

뉴스룸
블로그 휴로틱스 성장일기 2026-10-20 웨어러블 로봇? 한 편으로 총정리!
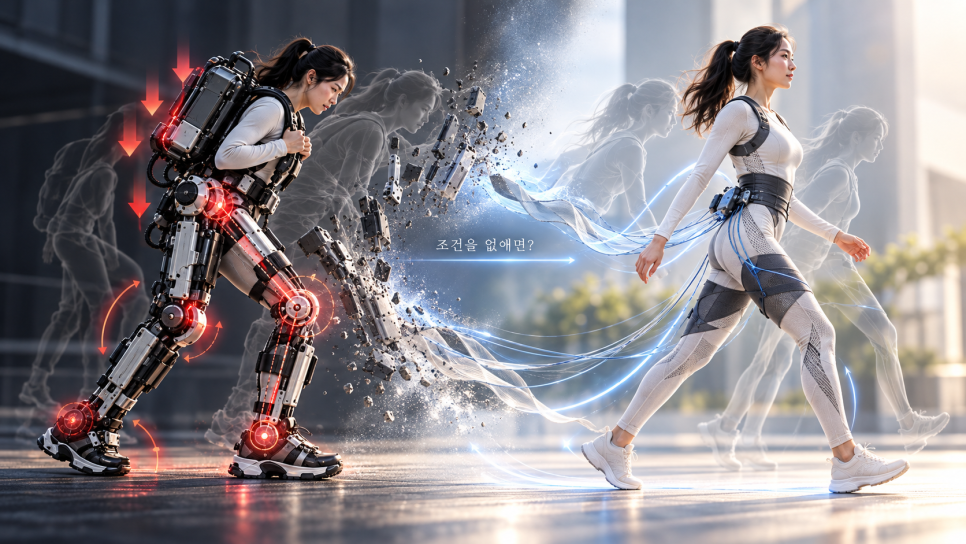
외골격을 벗고 옷으로 진화하는 웨어러블 로봇
안녕하세요, 휴로틱스입니다.
H-Medi를 소개할 때 "웨어러블 로봇이에요"라고 말하면, 많은 분들이 영화에서 본 금속 갑옷 같은 로봇을 떠올리십니다. 다리 옆에 단단하고 묵직한 프레임이 있고, 관절마다 모터가 달린 그런 모습이요. 그런데 막상 H-Medi를 보시면 "이게 로봇이에요? 그냥 옷 같은데요?"라고 하세요.
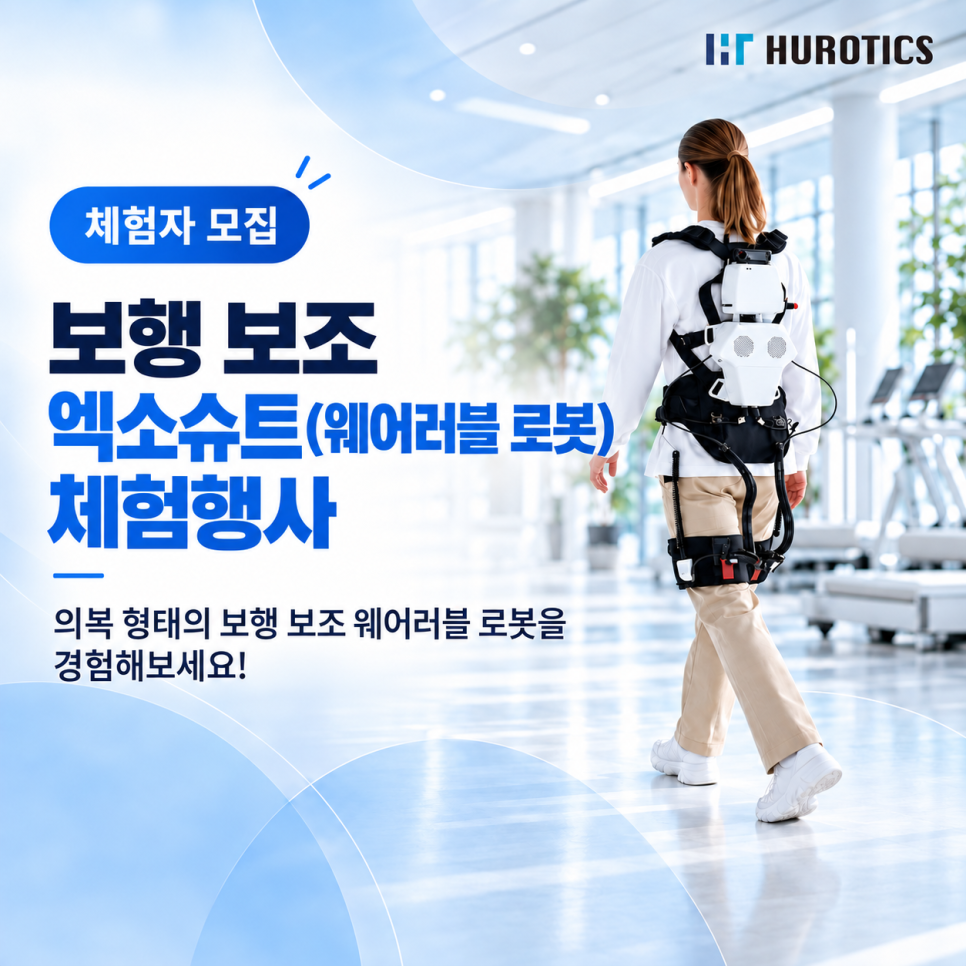
네, 맞습니다. 옷 같은 게 아니라 옷처럼 입는 로봇이고, 그게 바로 엑소슈트입니다.
그래서 오늘은 제품 이야기는 잠시 내려놓고, '엑소슈트'라는 기술 자체를 간단하게 설명해 드리려고 합니다. 외골격 로봇(엑소스켈레톤)과 무엇이 다른지, 어디서 어떻게 태어났는지, 어떤 원리로 작동하는지 까지도요.
조금 길지만, 이 글 하나로 '엑소슈트'를 다 이해하실 수 있게 써 보겠습니다!
이제 하나씩 풀어 볼게요.
착용형 로봇에는 두 가지가 있어요. 외골격 로봇(엑소스켈레톤)과 엑소슈트
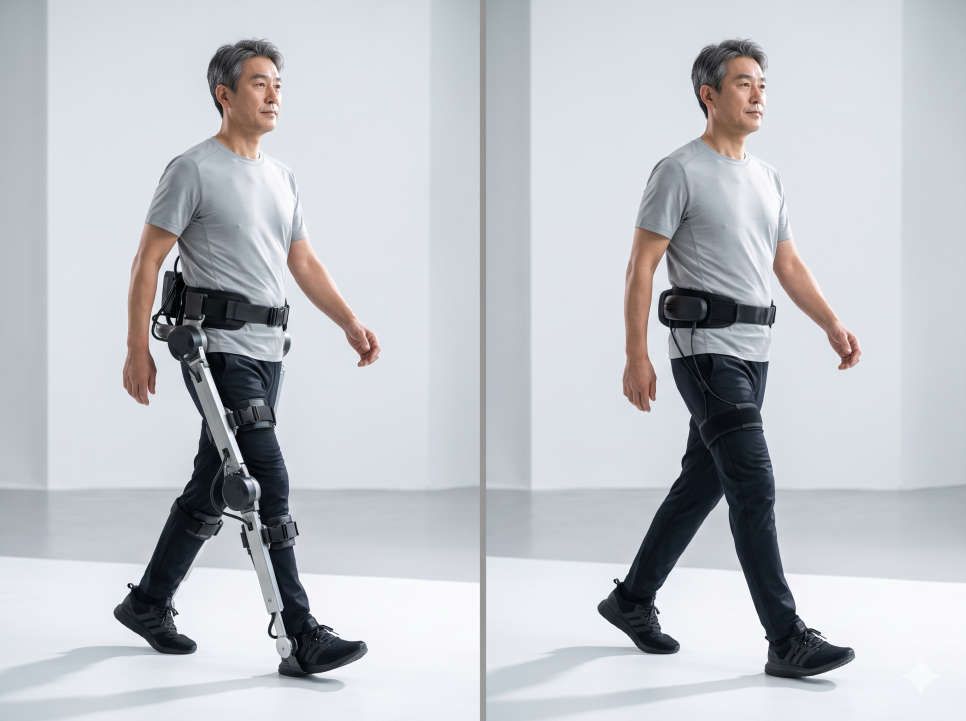
왼쪽) 엑소스켈레톤 예시 / 오른쪽) 엑소슈트 예시
몸에 입는 로봇은 구조와 힘을 전달하는 방식에 따라 크게 두 가지로 나눌 수 있습니다.
엑소스켈레톤(Exoskeleton, 외골격)
여러분이 익히 아시는 그 로봇입니다. 몸 옆에 묵직한 금속이나 플라스틱 프레임을 세우고, 그 프레임의 관절에 모터를 달아서 힘을 냅니다. 강한 보조력을 낼 수 있고, 정해진 궤적대로 움직임을 정밀하게 제어하는데 유리합니다. 일부 외골격 로봇은 스스로 서기 어려운 환자분의 기립과 보행까지 보조할 수 있습니다.
엑소슈트(Exosuit)
무거운 외부 프레임을 사용하지 않습니다. 기능성 직물과 케이블로 힘을 전달하고, 사람의 뼈를 그대로 로봇의 골격으로 활용합니다. 구동부(모터)는 신체의 무게중심 근처에 모아 두고, 케이블로 관절까지 힘을 보내는 구조입니다. 별도의 기계적 관절축을 만들지 않으니까 로봇과 사람의 관절축이 서로 어긋나는 문제를 피할 수 있습니다. 관절축이 어긋나면 뚝딱뚝딱 로봇춤 아시죠? 그런 움직임이 된답니다.
정리하면 이렇습니다.
이름으로 보는 웨어러블 로봇 변화의 흐름
1960년대부터 '엑소스켈레톤'이라는 이름이 쓰였습니다. 곤충의 외골격에서 따온 이름입니다. 그 뒤로 반세기 동안 외골격 로봇 개발의 중요한 방향 중 하나는 프레임을 더 가볍게, 더 얇게, 더 적게. 소재가 바뀌고 구조가 정교해졌지만, 무거운 프레임을 여전히 없애지는 못했습니다.
2011년 무렵, 단단하고 무거운 프레임을 아예 사용하지 않는 접근이 본격적으로 주목받기 시작합니다. 이때 널리 알려진 이름이 '소프트 엑소슈트(Soft Exosuit)'입니다. 기능성 직물과 케이블로 힘을 전달하고, 사람의 신체를 지탱하는 골격으로 활용하는 방식이죠.
최근에는 학계와 산업계에서 'soft'를 떼고 그냥 '엑소슈트'라고 부르는 경우도 많습니다. 부드럽고 유연한 구조라는 특징이 이미 개념 안에 포함되어 있기 때문이죠. 2023년 이후 발표된 주요 저널의 논문 제목에서도 'exosuit' 단독 표기를 찾아볼 수 있습니다.
휴로틱스가 소프트 엑소슈트와 엑소슈트를 섞어 쓰는 것처럼 보이셨다면, 같은 기술을 가리키는 말이라고 이해해 주시면 됩니다.
착용형 로봇의 역사는 프레임을 더 가볍게 줄이고 움직임을 더 자연스럽게 만들기 위해 노력해 온 역사이기도 합니다. 엑소슈트는 그 흐름 속에서 무거운 프레임을 걷어내고 새로운 가능성을 만들어 가고 있는 착용형 로봇입니다.
외골격 로봇이 오랫동안 풀기 어려웠던 문제들
로봇을 입으면 더 큰 힘을 낼 수 있습니다. 그런데 동시에 로봇의 무게만큼 부담이 늘어날 수도 있습니다.
무겁고 단단한 외골격 로봇이 반세기 동안 씨름해 온 문제가 바로 이것인데요, 문제는 하나가 아닙니다. 관련 리뷰 논문들에서 반복적으로 다루는 대표적인 문제를 정리해 봤습니다.
무게와 부피
프레임과 배터리 등의 무게로 시스템 관성이 커집니다. 로봇을 착용하고 있다는 사실만으로도 움직임에 필요한 에너지가 늘어날 수 있습니다.
자연스러운 관절 움직임의 제한
단단한 링크와 관절 구조가 사람의 자연스러운 관절 움직임이나 가동범위를 제한합니다.
관절축 정렬 문제
로봇의 회전축과 사람 관절의 회전 중심이 어긋나면, 내가 의도하지 않은 방향으로 로봇이 힘을 전달할 수 있습니다. 이 힘은 로봇이 몸에 닿는 부위에 압력으로 집중되기도해서 외골격 로봇에서 특히 중요하게 다뤄지는 문제입니다.
말단 관성
발목이나 손목처럼 빠르게 움직이는 신체 말단에 무게가 실리면 제어가 어려워지고 자연스러운 움직임을 방해할 수 있습니다.
정렬 문제는 왜 풀기 어려울까요?
사람의 관절은 기계의 관절과 구조가 다르기 때문입니다.
무릎은 단순한 경첩(힌지)이 아니고, 어깨는 역시 단순한 볼-소켓 모형만으로 모든 움직임을 설명하기는 어렵습니다. 관절에 따라서는 굽히거나 펴는 과정에서 회전 중심 자체가 달라지기도 합니다. 그래서 인체 관절의 운동학적 복잡성 때문에 강체 외골격과 인체 관절을 완벽하게 정렬하기는 매우 어렵다는 지적이 나옵니다.(Frontiers in Neurorobotics, 2026).
정밀 가공이나 소재 개선, 추가적인 관절 구조를 통해 오차를 줄일 수는 있지만, 모든 움직임에서 오차를 없앨 수는 없습니다. 기계적 관절축을 만드는 순간 사람의 관절축과 일치시켜야 하는 문제가 생기니까요. 외골격의 정렬 문제는 단순히 만드는 솜씨가 아니라 구조적인 특성과도 관련이 있습니다. 반세기 동안 여러 문제들이 조금씩 나아졌지만, 완전히 사라지지는 않았습니다.
그래서 2010년대 초 본격적으로 주목받기 시작한 새로운 접근은 이 문제들을 하나씩 고치는 대신, 이런 질문을 던졌습니다.
"애초에 이 문제들이 생기는 조건을 없애면 어떨까?"
엑소슈트는 어디서 왔을까요? — DARPA에서 하버드로.. 휴로틱스의 시작!
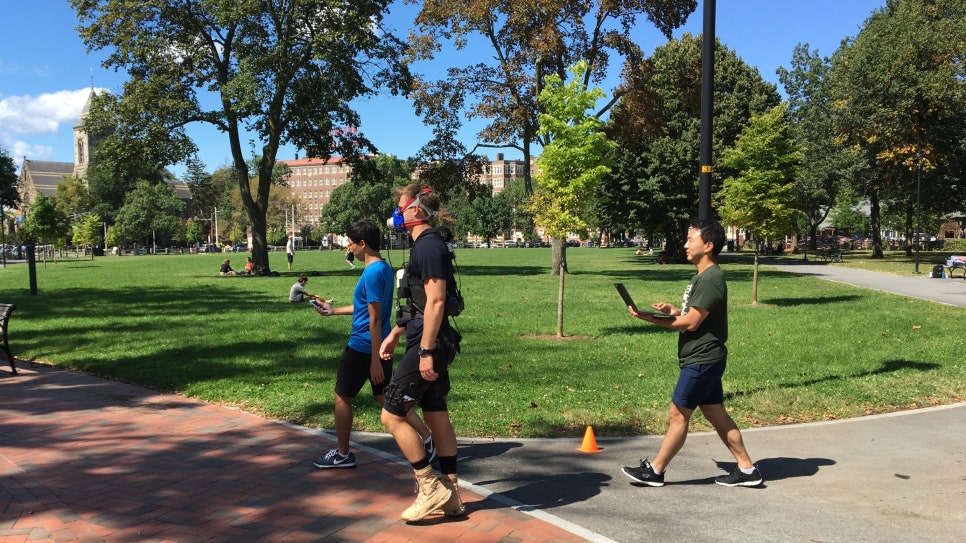
하버드 비스연구소, 엑소슈트 연구 중인 휴로틱스 이기욱 대표님
출발점은 병원이 아니라 전장이었습니다.
미군에서 병사를 의병전역하는 주요 원인은 총상만이 아니었습니다. 2011~2016년 미 육군 의병전역 사례 가운데 근골격계 부상이 관여한 비율이 약 70%였습니다. 전투가 아닌 상황에서 생기는 근골격계 부상은 전투 부상보다 흔했고, 조기 전역의 가장 흔한 사유이기도 했습니다(Molloy et al., Military Medicine, 2020). 45kg에 달하는 완전군장을 메고 걷는 일이 병사의 몸에 상당한 부담을 주고 있었던 겁니다.
2011년, 미국 국방고등연구계획국(DARPA)이 'Warrior Web'이라는 프로그램을 시작합니다.
조건이 까다로웠어요. 군복을 크게 바꾸지 않으면서 근육의 일을 보조하고 부상을 줄일 것. 보조 대상에는 발목·무릎·고관절·허리·어깨 등이 포함됐습니다. 기존 외골격은 이런 조건을 충족하기 어려웠습니다. 부피가 크고 소음이 발생할 수 있으며, 장시간 차용에는 부담이 있었으니까요.
"군복을 크게 바꾸지 말라"는 조건 앞에서 무거운 프레임을 세우는 방식은 한계가 있었습니다.
그래서 주목받은 발상이 잠수복과 같은 형태였습니다. 몸에 밀착되는 옷의 구조. 직물로 만든 로봇 언더가먼트, 그러니까 여기서 '엑소슈트'라는 개념이 본격적으로 발전하기 시작했습니다. Warrior Web에는 여러 기관이 참여했는데, 직물 기반 접근을 적극적으로 발전시킨 곳 중 하나가 하버드대학교 비스연구소의 바이오디자인랩이었습니다. 저희 휴로틱스 대표님이 함께 했던 곳이죠-! 코너 월시(Conor Walsh) 교수가 이끌었고, 2014년 9월 DARPA는 이 팀과 290만 달러 규모의 후속 계약을 맺습니다.
그러니까 엑소슈트는 "더 강한 로봇을 만들자"가 아니라 "옷처럼 입으면서 어떻게 움직임을 도울까?"라는 질문에서 태어나고 발전해 온 기술입니다.
단단하고 무거운 프레임의 시대, 그리고 엑소슈트 15년
엑소슈트 이전에도 입는 로봇의 역사는 꽤 깁니다.
1890년에 스프링으로 보행을 돕는 장치 특허가 나왔고(니콜라스 얀), 1960년대 GE의 하디맨(Hardiman)은 초기 전신 동력식 외골격 로봇을 대표하는 장비였습니다. 하지만 무게가 수백 kg에 달해 실용화되지는 못했습니다. 2000년대에는 BLEEX·XOS·HULC 같은 군용 외골격을 중심으로 프레임 방식의 기술이 발전했고, 2010년대에는 ReWalk·Ekso·HAL 같은 의료용 외골격이 상용화됩니다.
그리고 2011년 이후의 약 15년은, 프레임 없는 로봇, 엑소슈트가 무엇을 할 수 있는지 증명해 온 시간이기도 합니다.
초기 연구는 외부 전원에 연결된 장비로 트레드밀 위에서 측정했습니다. 이후 2019년에는 완전 휴대형 장비로 보행과 달리기를 보조하는 성과가 나왔고, 오르막에서, 2023년에는 실제 트랙에서 스프린트를 측정했습니다. 실험실에서 실외로, 다시 실사용 환경으로 연구의 무대가 옮겨 가고 있는 중입니다.
특히, 2017년 7월은 중요한 분기점이었습니다. 그전까지는 주로 건강한 사람의 보행 효율과 운동 성능을 높이는 데 초점을 맞췄는데요. 그런데 뇌졸중 환자 대상 연구를 통해 보행 장애가 있는 사람의 움직임을 보조할 가능성도 확인되기 시작했습니다. 국방과 스포츠 중심의 기술이 의료,재활 영역으로 확장된 중요한 지점이었죠. 적용 영역도 계속 확장하려는 시도가 이어지고 있습니다. 군장 보행에서 시작해 재활, 노인 보행, 소아, 스포츠, 산업 현장으로요. H-Fit / H-Care / H-Swing.. 등등 휴로틱스가 엑소슈트가 확장을 주도하고 있다고 해도 과언이 아니네요 하하
그도 그럴 것이 엑소슈트 연구는 미국에서 시작됐지만, 상용화는 물론이고 중요한 연구 성과들도 한국에서 많이 나오고 있는데요, 그 중심에 휴로틱스의 이기욱 대표님이 계시다는거.. ㅎㅎ 이 이야기는 다음에 따로 다루겠습니다!
엑소슈트는 어떻게 작동할까요?
엑소슈트의 중요한 설계 특징 중 하나는 '모터를 관절에서 떼어내는 것'입니다.
모터는 신체에서 하중을 비교적 안정적으로 지지할 수 있는 위치에 둡니다. 모터와 관절 사이는 보덴 케이블(Bowden cable)이 이어줍니다.
자전거 브레이크 선을 떠올리시면 됩니다. 겉 피복 안에 속 케이블이 들어 있는 구조인데, 겉 피복은 직물 앵커 등에 고정하고 모터가 속 케이블을 당기면 그 힘이 관절 움직임을 보조하는 힘으로 전달됩니다.
사실 우리 몸에서도 비슷한 원리를 찾아볼 수 있는데요. 쉽게 설명드리면, 손가락을 움직이는 근육 중 일부는 손가락이 아니라 팔에 있고, 힘은 힘줄을 타고 손가락까지 전달되죠. 엑소슈트를 '텐던 드리븐(Tendon-driven, 힘줄 구동)'이라고 부르는 이유가 이것입니다.
2019년 하버드 논문의 장비는 총 5kg이었는데, 질량의 90% 이상이 몸의 무게중심 근처에 있었습니다. 무게를 줄이는 것뿐만 아니라 '어디에 두느냐'까지 고려해 설계한 것인데요. 같은 1kg이라도 발목에 달린 것과 허리에 달린 것은 걷는 사람이 느끼는 부담이 완전히 다르니까요.
그래서 엑소슈트는 뭐가 다른데요?... 정리!
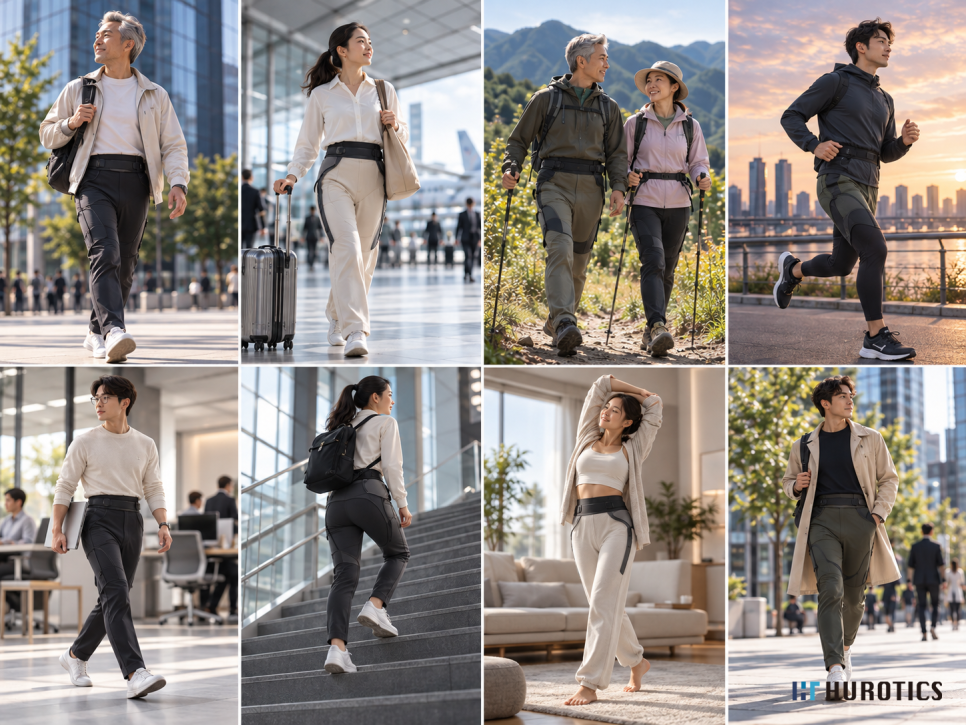
부피와 실루엣
프레임이 없다는 건 무게뿐만 아니라 '얼마나 자리를 차지하느냐'의 부피 문제이기도 합니다.
외골격은 일반적으로 옷 위에 착용하고, 기계적 구조가 외부로 드러나는 경우가 대부분인데요, 반면 엑소슈트는 처음부터 옷처럼 입거나 또는 옷 아래에 착용하게끔 설계되었습니다.
관절축 정렬 문제의 제거
엑소슈트는 별도의 기계적 관절축을 만들지 않습니다. 그러니 사람의 관절축과 기계적 관절축을 서로 맞춰야 하는 문제도 없습니다. 정렬 문제를 더 정밀하게 해결하는 대신, 문제가 생기는 구조적 조건 자체를 없애는 방식입니다. 물론 직물과 신체가 맞닿는 착용 위치는 여전히 중요합니다만, 관절축 불일치 문제가 없다는 것은 분명한 차이입니다. 엑소스켈레톤과는 사양의 차이가 아니라 구조의 차이인거죠.
힘의 효율과 보행의 변화
엑소슈트는 단순히 큰 힘을 내는 것만을 목표로 설계되지 않습니다. 스스로 체중을 지탱하기 어려운 사람의 기립과 보행을 보조하는 데는 여전히 무겁지만 단단한 외골격이 유리합니다. 엑소슈트가 중요하게 보는 지표는 조금 다른데요. 얼마나 적절한 힘으로 얼마나 큰 보행의 변화를 만들어 낼 수 있는가. 즉, 사용자가 가진 보행 능력을 더 효율적으로 활용하고, 자연스러운 움직임을 보조하는 데 더 초점을 맞추는 거죠.
요악하면,
엑소슈트(Exosuit)는 무겁고 단단한 외부 금속 프레임 없이 기능성 직물과 케이블로 몸에 힘을 전달하는 착용형 로봇입니다. 사람의 신체를 그대로 로봇의 골격으로 활용하기 때문에 가볍고 자연스러운 관절 움직임을 유지하는데 유리하며, 로봇과 사람의 기계적 관절축이 어긋나는 문제도 구조적으로 생기지 않습니다.
2011년 미국 DARPA의 Warrior Web 프로그램 등을 통해 본격적으로 발전하기 시작됐습니다. 그리고 지금 휴로틱스는 이러한 엑소슈트 기술을 고도화해 의료/재활 현장에서 쓸 수 있는 엑소슈트를 상용화했습니다! 엑소슈트는 단순히 사람의 힘을 더 강하게 만드는 로봇이 아닙니다. 사용자의 움직임을 보조해 더 효율적이고 안정적인 움직임을 돕는 기술입니다. 입으면 건강해지는 로봇, 휴로틱스가 지향하는 엑소슈트 기술입니다.